Socket Sender
Description
섹션 제목: “Description”최종 결정된 코드를 로컬 ABB IRC5 컨트롤러로 모션 인스트럭션 패킷을 TCP 소켓으로 스트리밍하여 내보낸다.
입력 (Input)
섹션 제목: “입력 (Input)”| 이름 | 타입 | 설명 |
|---|---|---|
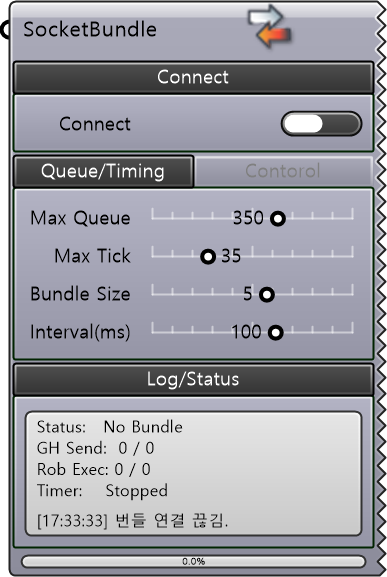
| SocketBundle | SocketBundle | 소켓 클라이언트와 인스트럭션 패킷 리스트 데이터 번들 |
필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
| Connect | Toggle | ABB 컨트롤러 연결 토글. |
| 이름 | 타입 | 설명 |
|---|---|---|
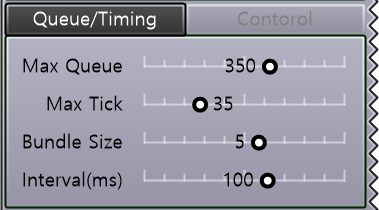
| Max Queue | Number | 로봇 큐 목표 상한. (기본: 350) |
| MaxTick | Number | 타이머 1회 콜백당 최대 전송 패킷 수 (기본: 35) |
| Bundle Size | Number | 번들 크기: 1회 전송당 묶어 보낼 인스트럭션 수 (기본: 5, 최대 권장: 8) |
| Interval(ms) | Number | 타이머 주기 (ms). 기본 100ms = 10Hz. 줄이면 반응성 향상, 늘리면 부하 감소 |
| 이름 | 타입 | 설명 |
|---|---|---|
| Send | Toggle | 연결된 상태에서 패킷 전송을 인가하는 토글. • TRUE: 패킷 스트리밍 시작. • FALSE: 전송 중지 및 로봇 일시 정지 (기본값). |
| Reset | Button | 전송 상태 초기화. 전송을 잠시 멈추고 인덱스를 처음으로 되돌려 첫 패킷부터 재전송. 로봇은 정지 후 첫 패킷 수신 시 시작 위치부터 다시 동작. |
| 이름 | 타입 | 설명 |
|---|---|---|
| Panel | Panel | 소켓 통신 상태 및 로그 정보 |