

Code Solver
Description
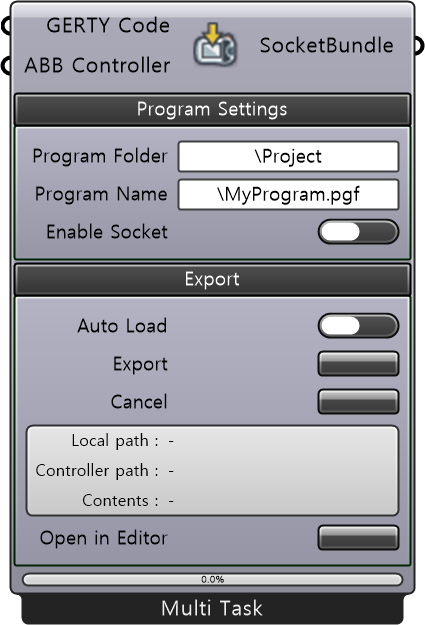
섹션 제목: “Description”정의된 RAPID 로봇 모션으로부터 프로그램 파일을 생성하며, 네트워크에 연결된 ABB 컨트롤러로 코드 파일 로드 및 업로드 작업을 하는 컴포넌트이다.
입력 (Input)
섹션 제목: “입력 (Input)”| 이름 | 타입 | 설명 |
|---|---|---|
| GERTY Code | GERTY Code | GERTY Code |
| ABB Controller | ABB Controller | 이 PC에 연결된 ABB Controller (선택) |
필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
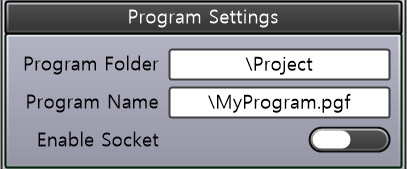
| Program Folder | String | 로봇 프로그램이 저장될 디렉토리 경로 |
| Program Name | String | 생성될 로봇 프로그램의 이름 |
| Enable Socket | Toggle | RAPID 코드 내에 소켓 통신용 모듈로 프로그램 내보내기 |
| 이름 | 타입 | 설명 |
|---|---|---|
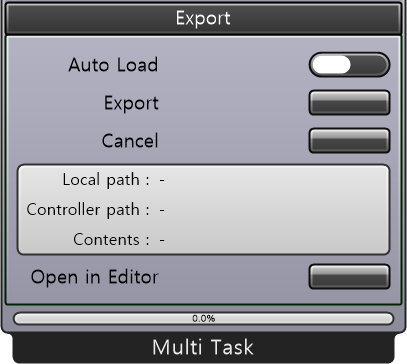
| Auto Load | Toggle | 코드 생성 후 자동으로 연결된 로봇 컨트롤러에 프로그램 로드 |
| Export | Button | 설정된 옵션에 따라 Rapid 코드를 생성 및 지정된 디렉토리에 저장 |
| Cancel | Button | 현재 진행 중인 코드 생성 및 내보내기 작업 취소 |
| Export Log | Panel | 직전에 저장된 RAPID 프로그램 파일 정보. 파일 경로 및 내보내기 결과 표시. Local path / Controller path / Contents |
| Open in Editor | Button | 생성된 RAPID 코드를 VSCode로 열어 편집. VSCode 미설치 시 메모장으로 자동 실행. |
출력 (Output)
섹션 제목: “출력 (Output)”| 이름 | 타입 | 설명 |
|---|---|---|
| SocketBundle | SocketBundle | 소켓 클라이언트와 인스트럭션 패킷 리스트 데이터 번들 |