

RealTime Display
Description
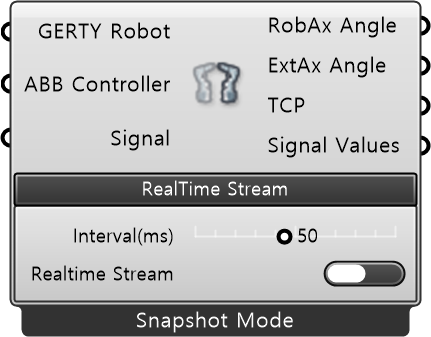
섹션 제목: “Description”연결된 오프라인 컨트롤러로부터 실시간으로 로봇 자세 및 I/O 신호 상태를 스트리밍하여 GERTY 시뮬레이션으로 시각화해 제공한다.
입력 (Input)
섹션 제목: “입력 (Input)”| 이름 | 타입 | 설명 |
|---|---|---|
| GERTY Robot | GERTY Robot | GERTY 로봇 |
| ABB Controller | ABB Controller | PC에 연결된 ABB 컨트롤러 |
| Signal | String | 스캔할 신호명 |
필수 파라미터 (Required Parameter)
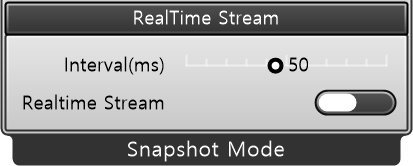
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
| Interval(ms) | Number | 실시간 스트림 갱신 간격 (밀리 초) 설정 |
| RealTime Stream | Toggle | 실시간 스트림 시작/중지 |
출력 (Output)
섹션 제목: “출력 (Output)”| 이름 | 타입 | 설명 |
|---|---|---|
| RobAx Angle | String | 로봇축 각도 |
| ExtAx Angle | String | 외부축 각도 |
| TCP | Plane | 현재 TCP 평면 |
| Signal Values | Number | 스캔된 신호 값 |