

ABBRobot
Description
섹션 제목: “Description”사용할 ABB 로봇 모델을 라이브러리에서 불러오고 관련 옵션을 설정하는 컴포넌트이다. ABB IRB 시리즈 카탈로그의 사전 정의된 제원에서 로봇 모델을 선택할 수 있으며, 컴포넌트 아이콘을 우클릭하여 [Show joint Jog Params]를 선택하면 로봇의 각 관절축 및 부가축을 직접 조작하며 시뮬레이션을 설정할 수 있다.
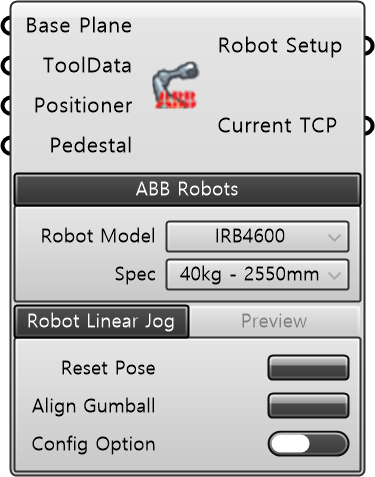
입력 (Input)
섹션 제목: “입력 (Input)”| 이름 | 타입 | 설명 |
|---|---|---|
| Base Plane | Plane | 로봇의 베이스 좌표계 평면을 지정한다. (기본값: WorldXY) |
| ToolData | ToolData | 로봇에 적용할 ABB ToolData를 연결한다. |
| Positioner | Positioner | 로봇과 연동할 외부축 Positioner 컴포넌트의 출력을 연결한다. |
| Pedestal | Mesh | 로봇 받침대, 작업대 등 주변 환경 메시(Mesh) 데이터를 연결한다 (선택 사항). |
필수 파라미터 (Required Parameter)
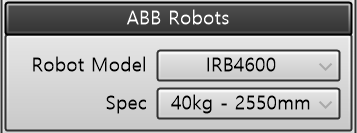
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
| Robot Model | String | 사용할 ABB 로봇 모델을 선택한다. |
| Spec | String | 선택한 ABB 로봇 모델의 가반하중(kg) 및 작업 반경(mm) 스펙 정보를 나타낸다. |
| 이름 | 타입 | 설명 |
|---|---|---|
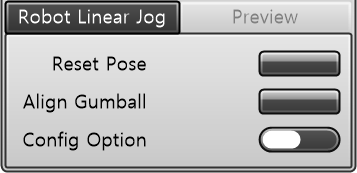
| Reset Pose | Button | 로봇의 관절 자세를 초기 상태(Home Pose)로 리셋한다. |
| Align Gumball | Button | 현재 TCP 방향에 가장 가까운 World 좌표축(±X, ±Y, ±Z)과 평행하게 TCP를 정렬한다. (ABB FlexPendant Jogging의 Align 기능과 동일) |
| Config Option | Toggle | • TRUE: cfx = 1. 로봇 축 4, 6의 구성(Configuration) 반전 모드를 적용한다. • FALSE: cfx = 0. 기본 구성을 적용한다. |
| 이름 | 타입 | 설명 |
|---|---|---|
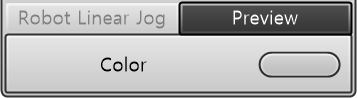
| Color | Color | 시뮬레이션 및 뷰포트에서 로봇 메시의 시각화 색상을 지정한다. |
출력 (Output)
섹션 제목: “출력 (Output)”| 이름 | 타입 | 설명 |
|---|---|---|
| Robot Setup | Robot Setup | 베이스, 툴, 포지셔너, 주변 메시가 통합 구성된 로봇 셋업 데이터를 출력한다. Core 컴포넌트의 Robot 입력으로 연결한다. |
| Current TCP | Plane | 현재 로봇 셋업의 TCP(Tool Center Point) 평면 데이터를 출력한다. |