

SeamData
Description
섹션 제목: “Description”용접 심(Seam)의 시작 및 종료 단계 데이터를 정의하는 컴포넌트이다. 점화(Ignition), 가열(Heat), 종료(End) 세 구간의 타이밍과 아크 조건을 세부적으로 지정할 수 있으며, 일반적으로 하나의 심(Seam) 전체 또는 여러 심에 걸쳐 동일한 설정값을 유지할 때 사용한다.
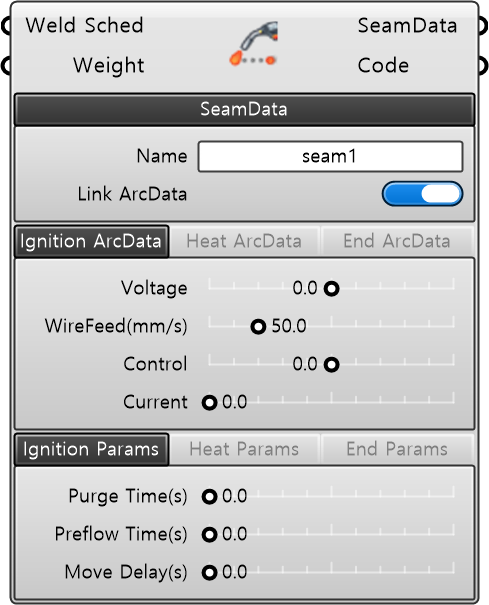
입력 (Input)
섹션 제목: “입력 (Input)”| 이름 | 타입 | 설명 |
|---|---|---|
| Weld Sched | Weld Sched | 사용할 용접 프로그램 번호(스케줄) 및 용접 모드를 설정한다. |
| Weight | Number | Wirefeed1에 적용할 가중치 값을 지정한다. |
필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
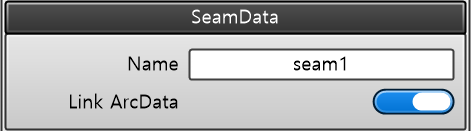
| Name | String | 컴포넌트의 변수명을 지정한다. |
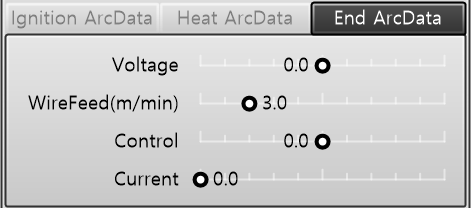
| Link ArcData | Boolean | 모든 단계(Ignition, Heat, End)의 ArcData 값을 연동할지 여부를 설정한다. • TRUE: 한 단계의 값을 조절하면 나머지 단계도 동일한 값으로 동기화된다.(기본값) • FALSE: 각 단계를 독립적으로 조절할 수 있다. |
| 이름 | 타입 | 설명 |
|---|---|---|
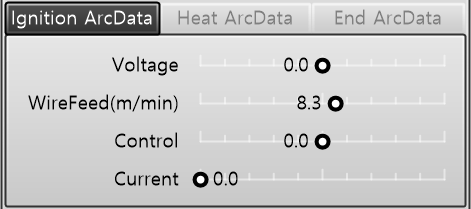
| Voltage | Number | 용접 전압을 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 아크 길이를 조정하는 데 사용된다. |
| Wirefeed(m/min) Wirefeed(mm/s) |
Number | 와이어 송급 속도를 설정한다(기본 단위: m/min). ※ 컴포넌트 아이콘을 우클릭하여 단위를 mm/s로 변경할 수 있다(ABB 및 Fronius 공통). |
| Control | Number | 제어 파라미터를 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 다이내믹(Dynamic) 특성을 조정하는 데 사용된다. |
| Current | Number | 용접 전류를 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 사용되지 않는다. |
| 이름 | 타입 | 설명 |
|---|---|---|
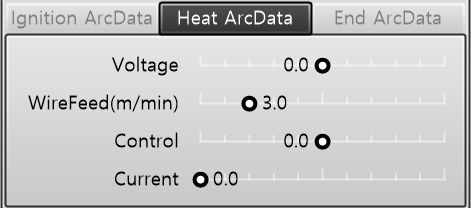
| Voltage | Number | 용접 전압을 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 아크 길이를 조정하는 데 사용된다. |
| Wirefeed(m/min) Wirefeed(mm/s) |
Number | 와이어 송급 속도를 설정한다(기본 단위: m/min). ※ 컴포넌트 아이콘을 우클릭하여 단위를 mm/s로 변경할 수 있다(ABB 및 Fronius 공통). |
| Control | Number | 제어 파라미터를 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 다이내믹(Dynamic) 특성을 조정하는 데 사용된다. |
| Current | Number | 용접 전류를 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 사용되지 않는다. |
| 이름 | 타입 | 설명 |
|---|---|---|
| Voltage | Number | 용접 전압을 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 아크 길이를 조정하는 데 사용된다. |
| Wirefeed(m/min) Wirefeed(mm/s) |
Number | 와이어 송급 속도를 설정한다(기본 단위: m/min). ※ 컴포넌트 아이콘을 우클릭하여 단위를 mm/s로 변경할 수 있다(ABB 및 Fronius 공통). |
| Control | Number | 제어 파라미터를 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 다이내믹(Dynamic) 특성을 조정하는 데 사용된다. |
| Current | Number | 용접 전류를 설정한다(ABB 로봇 기준). ※ Fronius TPS/TPS-i 시스템에서는 사용되지 않는다. |
| 이름 | 타입 | 설명 |
|---|---|---|
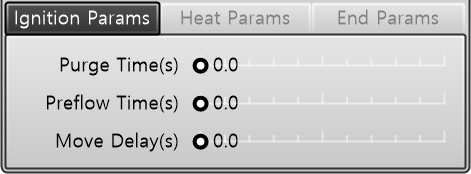
| Purge Time(s) | Number | 보호 가스가 가스 라인과 용접 토치를 완전히 채우는 데 필요한 시간(초)을 설정한다. ※ 로봇이 용접 시작 위치로 이동하는 시간이 설정된 퍼지 시간보다 짧을 경우, 도착 후 남은 퍼지 시간이 만료될 때까지 대기한다. |
| Purgeflow Time(s) | Number | 용접 대상물에 보호 가스를 사전에 공급하는 시간(초)을 설정한다. ※ 이 시간 동안 로봇은 아크가 점화되기 전까지 해당 위치에서 정지 상태를 유지한다. |
| Move Delay(s) | Number | 아크가 점화되어 안정화된 시점부터 가열(Heat) 단계가 시작될 때까지의 대기 시간(초)을 설정한다. |
| 이름 | 타입 | 설명 |
|---|---|---|
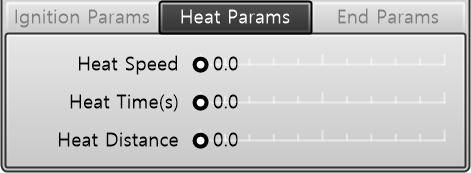
| Heat Speed | Number | 용접 단계 시작 후, 가열(Heat) 단계가 진행되는 동안의 용접 이동 속도를 설정한다. |
| Heat Time(s) | Number | 가열(Heat) 단계를 유지하는 시간(초)을 설정한다. ※ 이 값은 Heat Distance 또는 Heat Speed 값이 0으로 설정된 경우에만 유효하게 적용된다. |
| Heat Distance | Number | 가열(Heat) 단계의 데이터가 적용된 상태로 이동할 거리를 설정한다. |
| 이름 | 타입 | 설명 |
|---|---|---|
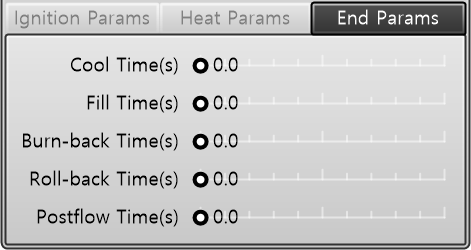
| Cool Time(s) | Number | 크레이터 채움(Filling) 작업이 수행되기 전, 현재 상태를 유지하며 대기(냉각)하는 시간(초)을 설정한다. |
| Fill Time(s) | Number | 용접 종료 단계(End Phase)에서 크레이터(Crater)를 채우는 데 소요되는 시간(초)을 설정한다. |
| Burn-Back Time(s) | Number | 와이어 송급이 정지된 후, 남은 용접 와이어를 태워 없애는(Burn-back) 시간(초)을 설정한다. ※ MIG/MAG 공정 종료 시 와이어가 응고 중인 용접부에 달라붙는 것을 방지한다. 일반적으로 용접 단계 종료 시점과 크레이터 충전 종료 시점에 각각 적용된다. |
| Rollback Time(s) | Number | 용접 전원이 차단된 후, 콜드 와이어(Cold Wire)를 되감는 시간(초)을 설정한다. ※ TIG 공정 종료 시 와이어가 응고 중인 용접부에 달라붙는 것을 방지한다. |
| Postflow Time(s) | Number | 용접 공정이 종료된 후 보호 가스를 지속적으로 공급(Purge)하는 시간(초)을 설정한다. ※ 냉각 과정에서 용접 전극과 용접부가 산화되는 것을 방지하는 역할을 한다. |
출력 (Output)
섹션 제목: “출력 (Output)”| 이름 | 타입 | 설명 |
|---|---|---|
| SeamData | SeamData | 설정된 ABB SeamData 값을 출력한다. |
| Code | String | 생성된 코드(Code) 데이터를 출력한다. |