

IndRMove
Description
섹션 제목: “Description”부가 축을 독립 모드로 전환하며 1회전 이내의 지정 위치로 이동시키는 컴포넌트이다. IndRMove 인스트럭션으로 작성되며, 작업 수행 후 IndReset으로 일반 모드 초기화가 필요하다.
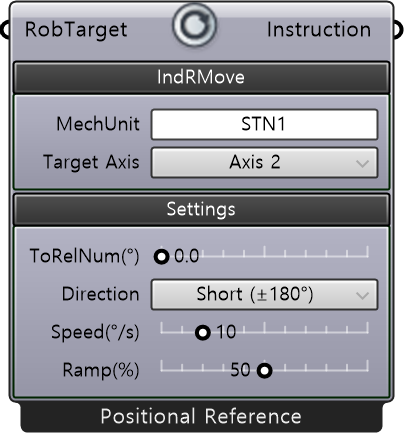
입력 (Inputs)
섹션 제목: “입력 (Inputs)”| 이름 | 타입 | 설명 |
|---|---|---|
| RobTarget | RobTarget | 목표 위치 (To Relative Position)를 연결한다. 해당 축 성분만 사용하며, 로봇 축인 경우 이 파라미터 대신 Target Value(ToRelNum)를 사용한다. |
필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
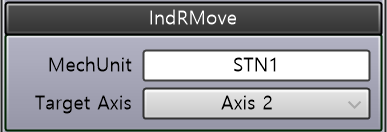
| MechUnit | String | 메카니컬 유닛 이름을 입력한다. |
| Target Axis | String | 대상 축 번호 (1–6)를 설정한다. 독립 모드 복귀 또는 논리 위치 재정의 대상이다. |
| 이름 | 타입 | 설명 |
|---|---|---|
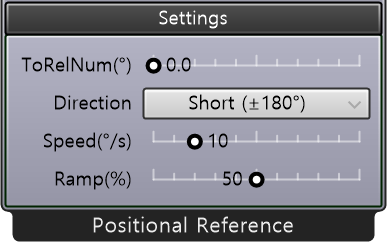
| RefNum(°) | Number | 목표 위치(각도)를 숫자(°)로 직접 지정한다. |
| Direction | String | 이동 방향을 설정한다. • Short: 최단 경로 (±180° 이내)• Fwd: 양의 방향으로 이동 (최대 360°)• Bwd: 음의 방향으로 이동 (최대 360°) |
| Speed | Number | 축 이동 속도(°/s)를 설정한다. |
| Ramp(%) | Number | 가속/감속 성능 감소 비율(%)을 설정한다. 100% = 최대 성능이며, 낮출수록 가속/감속이 완화된다. |
출력 (Outputs)
섹션 제목: “출력 (Outputs)”| 이름 | 타입 | 설명 |
|---|---|---|
| Instruction | Instruction | 생성된 ABB 인스트럭션 데이터를 출력한다. Core 컴포넌트의 Instructions 입력으로 연결한다. |