

PathAccLim
Description
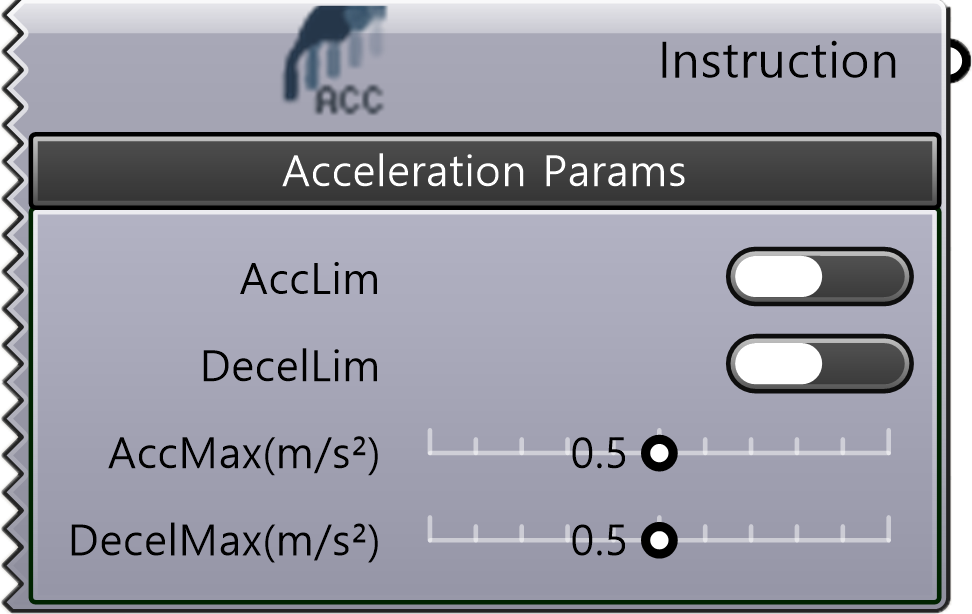
섹션 제목: “Description”PathAccLim은 이동 경로상의 TCP 가속도 및 감속도 제한을 설정하거나 해제하는 PathAccLim 인스트럭션 컴포넌트이다.
입력 (Input)
섹션 제목: “입력 (Input)”필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
| AccLim | Toggle | 로봇 가속 제한 설정(True : 제한, False : 제한 안함) |
| DecelLim | Toggle | 로봇 감속 제한 설정(True : 제한, False : 제안 안함) |
| AccMax(m/s²) | Number | 로봇 최대 가속도 설정(AccLim이 True일 경우 유효) |
| DecelMax(m/s²) | Number | 로봇 최대 감속도 설정(DecelLim이 True일 경우 유효) |
출력 (Output)
섹션 제목: “출력 (Output)”| 이름 | 타입 | 설명 |
|---|---|---|
| Instruction | Instruction | 생성된 ABB 인스트럭션. Core 컴포넌트의 Instructions 입력으로 전달 |