

IndReset
Description
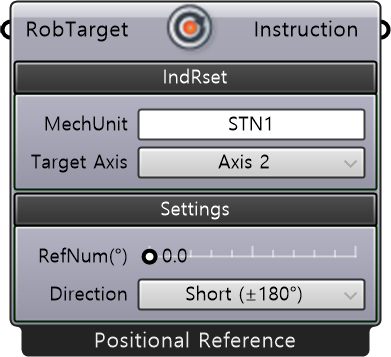
섹션 제목: “Description”부가 축의 위치와 회전값을 초기화(IndReset)하는 컴포넌트이다. 모션 인스트럭션 실행 전 누적된 외부축 각도값 초기화에 주로 사용한다.
입력 (Inputs)
섹션 제목: “입력 (Inputs)”| 이름 | 타입 | 설명 |
|---|---|---|
| RobTarget | RobTarget | 논리 축 각도를 재정렬하기 위해 사용되는 참조 자세(Reference Position)를 연결한다. Direction이 Short / Fwd / Bwd일 때만 유효하며, RefNum과 병용할 수 없다. |
필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
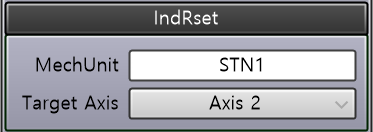
| MechUnit | String | 메카니컬 유닛 이름을 입력한다. |
| Target Axis | String | 대상 축 번호 (1–6)를 설정한다. 독립 모드 복귀 또는 논리 위치 재정의 대상이다. |
| 이름 | 타입 | 설명 |
|---|---|---|
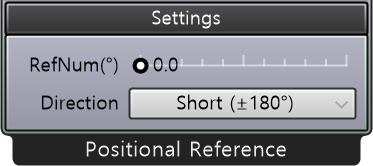
| RefNum(°) | Number | 계측 기준 위치를 숫자(°)로 지정한다. Direction이 Short / Fwd / Bwd일 때만 유효하다. |
| Direction | String | 계측 시스템 조정 방식을 설정한다. • Short: 기준 위치까지 최단 경로 (±180° 이내)• Fwd: 기준 위치의 양의 방향으로 조정• Bwd: 기준 위치의 음의 방향으로 조정• Old: 현재 논리 위치 유지 (기본값) |
출력 (Outputs)
섹션 제목: “출력 (Outputs)”| 이름 | 타입 | 설명 |
|---|---|---|
| Instruction | Instruction | 생성된 ABB 인스트럭션 데이터를 출력한다. Core 컴포넌트의 Instructions 입력으로 연결한다. |