

Positioner
Description
섹션 제목: “Description”사용할 ABB 포지셔너 로봇을 임포트하는 컴포넌트이다. 사용자가 소유하고 있는 ABB IRBP 시리즈 포지셔너를 지원하며, 선택할 수 있다. 지정한 모델의 세부 작업 및 시뮬레이션을 설정할 수 있다.
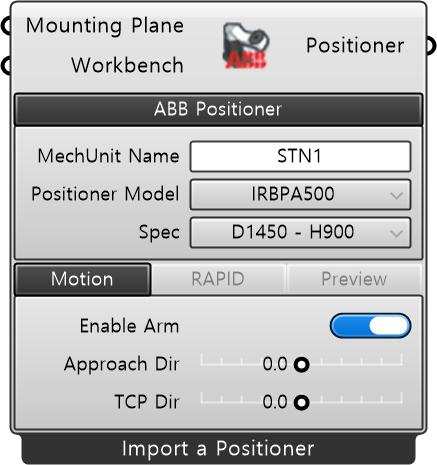
입력 (Input)
섹션 제목: “입력 (Input)”| 이름 | 타입 | 설명 |
|---|---|---|
| Mounting Plane | Plane | 포지셔너의 플랜지 평면. WorkBench가 장착되는 상단 기준면. 기본값: WorldXY. |
| Workbench | Workbench | 포지셔너 플랜지에 장착되는 WorkBench 정의 (선택). |
필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
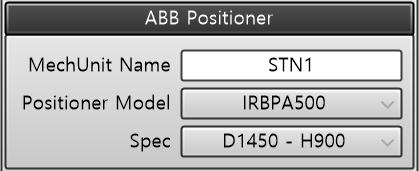
| MechUnit Name | String | 포지셔너(MechUnit) 변수명 |
| Positioner Model | String | ABB 포지셔너 모델 |
| Spec | String | 선택한 ABB 포지셔너 모델 스펙 — 작업 직경(D) 및 플레이트 높이(H) |
| 이름 | 타입 | 설명 |
|---|---|---|
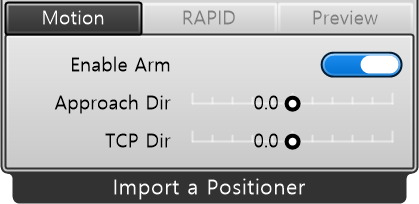
| Enable Arm | Toggle | 포지셔너의 암 동작 활성화 |
| Approach Direction | Number | 포지셔너 기준 TCP의 접근 방향. 포지셔너가 이 방향으로의 접근을 기준으로 회전 자세 결정. |
| TCP Dir | Number | 포지셔너가 최종적으로 정렬시킬 TCP의 방향 |
| 이름 | 타입 | 설명 |
|---|---|---|
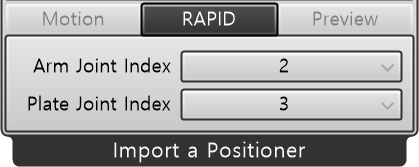
| Mechanical Unit | String | RAPID 구문 내 MechUnit 매핑 파라미터 |
| 이름 | 타입 | 설명 |
|---|---|---|
| Color | Color | 시각화 색상 |
출력 (Output)
섹션 제목: “출력 (Output)”| 이름 | 타입 | 설명 |
|---|---|---|
| Positioner | Positioner | 로봇과 연동할 외부축 포지셔너 (Positioner). |