

MoveOutput
Description
섹션 제목: “Description”디지털(DO), 그룹(GO), 아날로그(AO) 출력 신호를 동반하는 ABB RAPID Move 인스트럭션(MoveJDO, MoveLDO, MoveJGO, MoveLGO, MoveJAO, MoveLAO)을 생성 및 설정하는 컴포넌트이다.
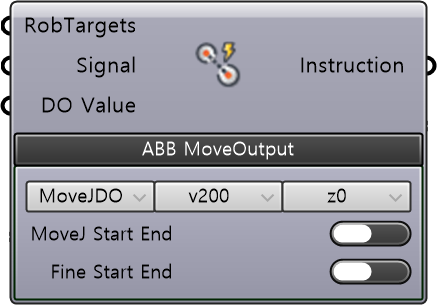
입력 (Input)
섹션 제목: “입력 (Input)”| 이름 | 타입 | 설명 |
|---|---|---|
| RobTargets | RobTarget | 로봇의 목표 이동 위치를 지정한다. RobTarget 또는 Positioner RobTarget 컴포넌트의 출력을 연결한다. |
| Signal | String | 모션 수행 시 제어할 출력 신호(Signal) 이름을 지정한다. |
| DO Value | Boolean | 해당 출력 신호에 할당할 설정값(Boolean)을 지정한다. |
필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
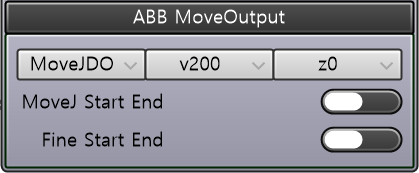
| Type/Speed/Zone | String | 로봇의 모션 보간 방식(MoveJ/MoveL), 이동 속도(SpeedData), 경유 반경(ZoneData)을 지정한다. |
| MoveJ Start End | Toggle | • TRUE: 첫 번째 및 마지막 타겟에 대해 관절 보간 모션(MoveJ)을 우선 적용한다. • FALSE: 모든 타겟에 대해 설정된 모션 유형을 일괄 적용한다. |
| Fine Start End | Toggle | • TRUE: 첫 번째 및 마지막 타겟의 경유 반경(Zone)을 정밀 정지 포인트(fine)로 적용한다. • FALSE: 모든 타겟에 대해 설정된 Zone 값을 일괄 적용한다. |
출력 (Output)
섹션 제목: “출력 (Output)”| 이름 | 타입 | 설명 |
|---|---|---|
| Instruction | Instruction | 생성된 ABB RAPID 인스트럭션 데이터를 출력한다. Core 컴포넌트의 Instructions 입력으로 전달한다. |