

Positioner RobTarget
Description
섹션 제목: “Description”Positioner RobTarget은 포지셔너(외부축) 회전각을 포함한 RobTarget을 생성하는 컴포넌트이다. 컴포넌트 아이콘을 우클릭하여 Dynamic 및 Static 모드로 전환할 수 있다.
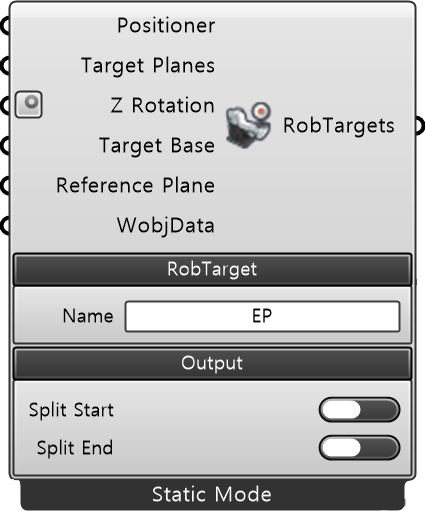
입력 (Inputs)
섹션 제목: “입력 (Inputs)”Static 모드
| 이름 | 타입 | 설명 |
|---|---|---|
| Positioner | Positioner | ABB Positioner 컴포넌트 데이터를 입력한다. |
| Target Planes | Plane | RobTarget으로 변환할 대상 평면(Plane)을 입력한다. |
| Z Rotation | Angle | RobTarget을 자체 Z축을 기준으로 회전시킨다(단위: 도). |
| Target Base | Plane | 입력된 Target Plane이 정의된 기준 평면(Plane)을 설정한다. 입력된 Target Plane은 이 평면을 기준으로 Positioner의 장착 평면(Mounting Plane)에 정렬된 RobTarget을 정의한다. |
| Reference Plane | Plane | Static 모드에서 포지셔너 정위(Orientation)를 위한 기준 평면(Plane)을 설정한다. |
| WobjData | WobjData | ABB 작업 평면 좌표계를 기준으로 Target Plane을 재정의할 때 입력한다(선택). |
Top View
필수 파라미터 (Required Parameter)
섹션 제목: “필수 파라미터 (Required Parameter)”| 이름 | 타입 | 설명 |
|---|---|---|
| Name | String | 생성할 RobTarget의 변수명을 정의한다. 해당 변수는 로봇의 목표 위치 및 자세를 저장하는 고유 식별자로 사용된다. |
| 이름 | 타입 | 설명 |
|---|---|---|
| Split Start | String | 입력 데이터 TargetPlane의 각 브랜치(Branch) 내에서 첫 번째 인덱스(First Index)에 해당하는 데이터를 분리하여 출력하도록 설정한다. |
| Split End | String | 입력 데이터 TargetPlane의 각 브랜치(Branch) 내에서 마지막 인덱스(Last Index)에 해당하는 데이터를 분리하여 출력하도록 설정한다. |
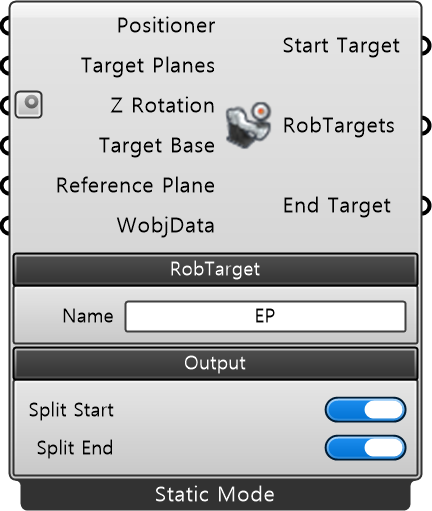
출력 (Outputs)
섹션 제목: “출력 (Outputs)”| 이름 | 타입 | 설명 |
|---|---|---|
| Start Targets | RobTarget | 분리된 ABB Rapid RobTargets의 첫 번째 인덱스 데이터를 출력한다. |
| RobTargets | RobTarget | 변환된 전체 ABB Rapid RobTargets 데이터를 출력한다. |
| End Targets | RobTarget | 분리된 ABB Rapid RobTargets의 마지막 인덱스 데이터를 출력한다. |